Robotics 설정
Robotics 탭의 설정으로 사용 중인 로봇 암의 동작을 사용자 지정할 수 있습니다.
하는 일에 따라 이 설정들을 실시간으로 조정해야 할 수도 있습니다.
Virtual scale
Virtual scale은 물리 공간에서 같은 양의 움직임을 만들어 내기 위해 가상 공간에서 필요한 움직임의 양을 바꿉니다. 기본값은 1입니다.
프리팹을 사용하는 경우, 스케일 1은 바닥면에서부터 수직 막대까지의 높이에 해당합니다.
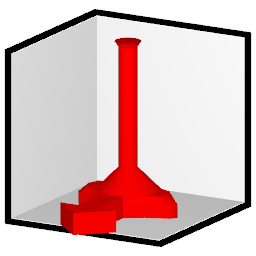

값이 0.5이면, 물리 공간에서 전체 높이를 움직이기 위해 가상 공간에서 높이의 절반만큼 움직여야 합니다:

값이 2이면, 물리 공간에서 전체 높이를 움직이기 위해 가상 공간에서 높이의 두 배만큼 움직여야 합니다:


값을 낮추면, 로봇 암이 물리 공간에서 전체 높이를 이동하는 데 가상 공간에서 필요한 신체적 노력이 줄어듭니다.
Hard limits
Hard limits는 로봇 암이 움직일 수 있는 최대 높이와 최소 높이의 범위를 좁힙니다.
이 값을 변경하면 Virtual scale과 오프셋이 내부적으로 보정되어, Hard limits 사이의 범위를 움직이는 데 여전히 가상 공간에서 전체 이동 거리가 필요하도록 유지됩니다. 이 기능은 Compensate virtual scale 체크박스로 끌 수 있습니다.

로봇 암이 너무 높이 올라간다고 생각되면 최대 높이를 낮추는 것을 권장합니다. 다른 방법으로, 로봇 암의 고정 지점을 물리적으로 더 낮게 옮긴 다음 최소 높이를 높일 수도 있습니다.
로봇 암이 너무 일찍 바닥에 닿는다면, 로봇 암의 고정 지점을 물리적으로 더 높게 조정하거나 최소 높이를 높이세요.
Offsets
Offsets로 위치가 적용된 후 로봇 암의 피치 각도를 조정할 수 있습니다.
이는 움직임의 방향을 바꾸지 않습니다. 가상 공간에서의 움직임은 물리 공간에서도 같은 방향의 움직임이 됩니다.
Safety settings
이 설정을 변경하면 로봇 암이 평소와 다른 움직임을 보일 수 있습니다. 주의해서 사용하세요.
Limit movement at the bottom
이 안전 설정은 옆으로 움직일 수 있는 로봇 암을 위해 설계되었습니다.
Limit movement at the bottom 설정은 다음과 같이 작동합니다.
- 로봇 암의 측면 움직임을 원 안으로 제한합니다.
- 로봇 암이 기계가 낼 수 있는 가장 높은 위치에 있을 때, 그 원의 반지름은 100%입니다.
- 로봇 암이 기계가 낼 수 있는 가장 낮은 위치에 있을 때, 그 원의 반지름은 40%입니다.
이로써 로봇 암의 움직임은 아래를 향한 원뿔대 모양으로 제한됩니다.
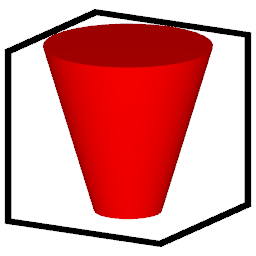
이 설정은 기본적으로 켜져 있습니다. 이 설정의 체크를 해제하면 로봇 암이 전체 범위를 움직일 수 있게 됩니다.
Hard limits를 낮춰도 이 원뿔의 모양은 찌그러지지 않으므로, 낮은 한계값에서도 안전하게 유지됩니다.


Twist
비틀림 축을 지원하는 장치를 가지고 있다면: 안타깝게도 DPS 계열 라이트는 위치와 방향 정보만 지원하며, 방향 축을 중심으로 한 회전 정보는 없습니다.
따라서 *진정한 "비틀림"*은 구현할 수 없습니다. 대신 시뮬레이션된 비틀림 설정을 활성화하면 사용 가능한 다른 정보를 이용해 비틀림 모터를 구동할 수 있습니다:
- Simulated twist from Roll은 방향이 옆으로 얼마나 기울어졌는지에 따라 비틀림을 더합니다.
- Simulated twist from Lateral은 위치가 중심에서 옆으로 얼마나 떨어져 있는지에 따라 비틀림을 더합니다.
슬라이더로 이 값들이 비틀림에 미치는 영향의 크기를 조절합니다. 음수를 설정하면 반대 방향으로 비틀 수 있습니다.
Roll과 Lateral에서 오는 시뮬레이션된 비틀림을 함께 사용할 수 있습니다.
Rotate machine
이 설정은 가장 큰 영향을 주는 설정 중 하나이기 때문에 Robotics (Advanced) 탭에 있습니다. 가상 공간과 물리 공간의 방향이 더 이상 일치하지 않게 됩니다.
기계의 동작이 이상하다고 생각되면 Reset 버튼을 누르세요. 회전이 다시 0으로 설정됩니다.
Rotate machine 설정을 사용하면, 가상 공간에서 한 방향으로 움직인 것이 물리 공간에서는 다른 방향의 움직임이 됩니다.
- 이를 이용해 가상 공간의 수평 움직임을 물리 공간의 수직 움직임으로 바꿀 수 있습니다.
- 또는 수평으로 놓인 로봇 암을 사용하는 경우, 이 설정으로 공간을 보정하여 가상 공간과 물리 공간이 일치하도록 할 수 있습니다.
값이 90이면 기계의 피치가 90도 회전합니다.
- 로봇 암이 수직으로 놓여 있다면, 가상 공간에서 나를 향하는 움직임은 물리 공간에서 아래쪽 움직임이 됩니다(공간의 방향이 더 이상 일치하지 않음).
- 로봇 암이 수평으로 놓여 있다면, 가상 공간에서 나를 향하는 움직임은 물리 공간에서도 나를 향하는 움직임이 됩니다(공간의 방향이 일치함).


