개발자 문서
이 웹사이트의 문서 대부분은 애플리케이션 사용자를 위한 것입니다.
개발자라면 추출 과정, 셰이더, WebSocket API, 카메라 위치 추출에 관한 기술 정보는 GitHub의 README.md를 참고하세요.
다른 로봇 암 지원 추가하기
지원되지 않는 로봇 암을 연결하려는 개발자라면 GitHub를 확인하세요.
Routine.cs의 Submit() 함수부터 살펴보는 것이 좋습니다.
WebSocket
⚡ Resonite
🔺 Basis
Resonite를 사용하거나, ChilloutVR을 모딩하거나, Basis 프레임워크로 애플리케이션을 만들고 있다면 WebSocket을 사용하는 것이 좋습니다.
소프트웨어의 Data calibration 탭 하단에 있는 Resonite WebSockets 섹션에서 체크박스를 선택해 WebSocket 서비스를 활성화합니다.
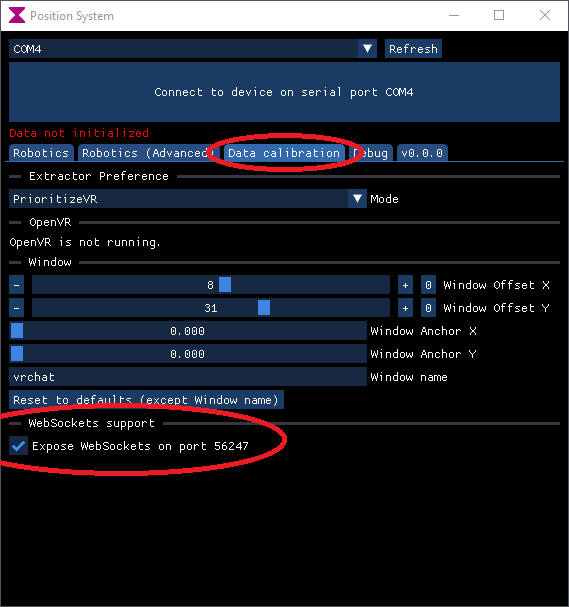
WebSocket 메시지 사양은 여기에서 확인할 수 있습니다:
WebSocket 지원이 활성화되면 포트 56247의 URL
ws://localhost:56247/ws에 WebSocket을 엽니다.해석된 위치와 법선을 나타내는 다음 문자열을 보내세요:
- PositionX, PositionY, PositionZ는 로컬 공간에서의 위치이며, (0, 0, 0)은 최하단 중심, (0, 1, 0)은 최상단 중심입니다.
- NormalX, NormalY, NormalZ는 방향이며, 길이가 1인 벡터로 나타냅니다. 길이를 1로 맞추지 않아도 저희가 정규화하므로 상관없습니다.
원한다면 비틀림을 정의하는 데 유용한 접선도 함께 보낼 수 있지만, 이는 선택 사항입니다:
- TangentX, TangentY, TangentZ는 접선(방향에 수직인 벡터)이며, 길이가 1인 벡터로 나타냅니다. 길이를 1로 맞추지 않아도 저희가 정규화하므로 상관없습니다.